loader

3. Programmation robot Mbot

Séquence 5 Programmation du robot faire évoluer un programme.
  • Mbot

Que sont les ultrasons ?

S'il y a des sons que l'on peut entendre, il existe aussi des sons que l'être humain n'est pas capable de percevoir. En effet, la plage de fréquence des sons audibles par l'homme se situe entre environ 20 Hz et 20 kHz. Les sons dont la fréquence se situe en dessous de 20 Hz sont appelés infrasons, tandis que les sons dont la fréquence se situe au-dessus de 20 kHz sont appelés ultrasons. Plus un son a une fréquence élevée, plus on l'entend aigu, et au contraire plus la fréquence est basse, plus on l'entend grave.

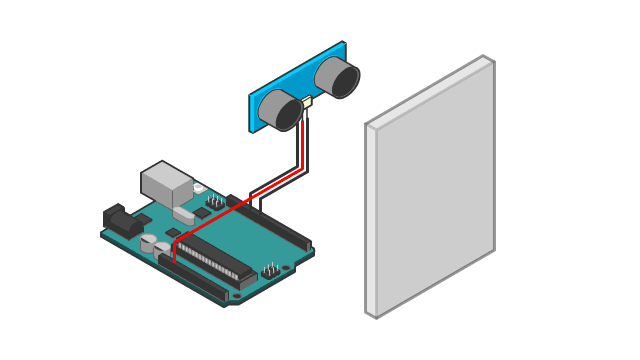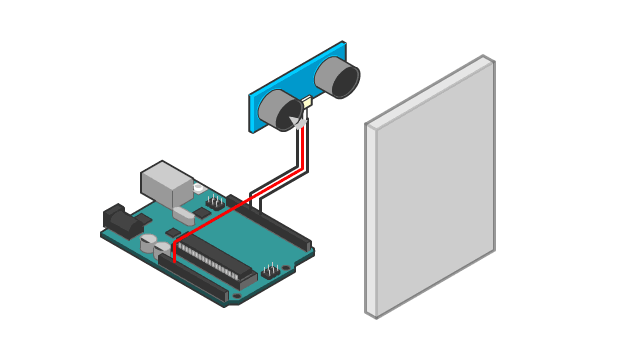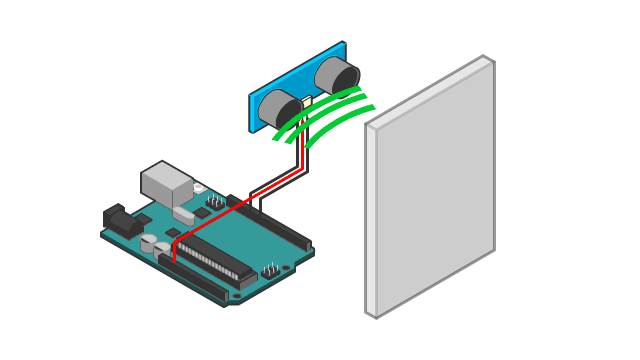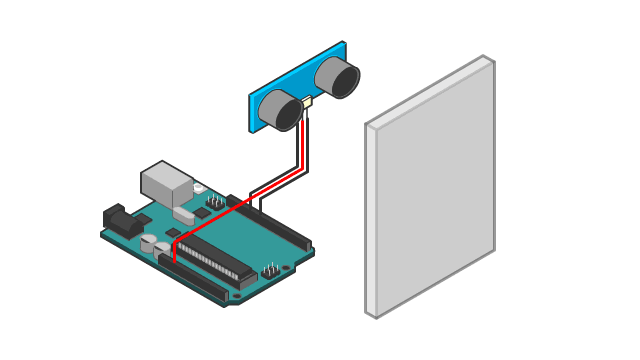
Un émetteur ultrason envoie un son inaudible à l’humain. Lorsqu’un objet est suffisamment près, le son «rebondit» sur l’objet, le récepteur ultrason reçoit alors le signal sonore et déclenche. La distance de détection est en fonction du réglage sur le capteur. On peut même savoir à quelle distance se trouve l’objet, en calculant le temps qu’a mis le son pour faire l’aller/retour (émetteur, récepteur).
Exemple : Le son a mis 2s pour faire l’aller/retour, il va à une vitesse de 10m/s. Il a donc mis 1s pour pour faire l’aller (émetteur objet). L’objet se trouve donc à 10m.
Ultrason

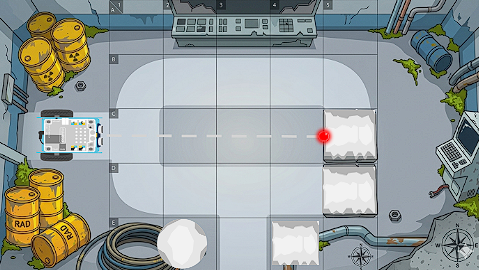
[iframe]Notre robot doit être capable de se déplacer dans une centrale nucléaire qui à exploser. Des débris peuvent être présent n'importe où ! Nous avons besoin d'estimer en permanence leur distance. [/iframe] 
Programme
Le programme suivant effectue des mesures de distance toutes les secondes, et les affiche dans la console de l'interface mBot (ne pas oublier de cliquer sur le bouton moniteur série situé en bas à droite de l'interface pour afficher les données envoyées par la carte). Si le capteur de distance de votre robot n'est pas situé sur le port 1, modifier le bloc du capteur de distance pour mettre le bon port.
Afin de simuler votre programme, cliquer sur le bouton "lancer le simulateur" simuler  (En haut à droite). 
[iframe][/iframe]

Le but ici va être de faire explorer le robot de façon autonome. Il doit être capable d'éviter les obstacles afin de pouvoir sortir de la pièce. 
Repositionner le robot à chaque essai : départ  

Användarlicens